8-10s
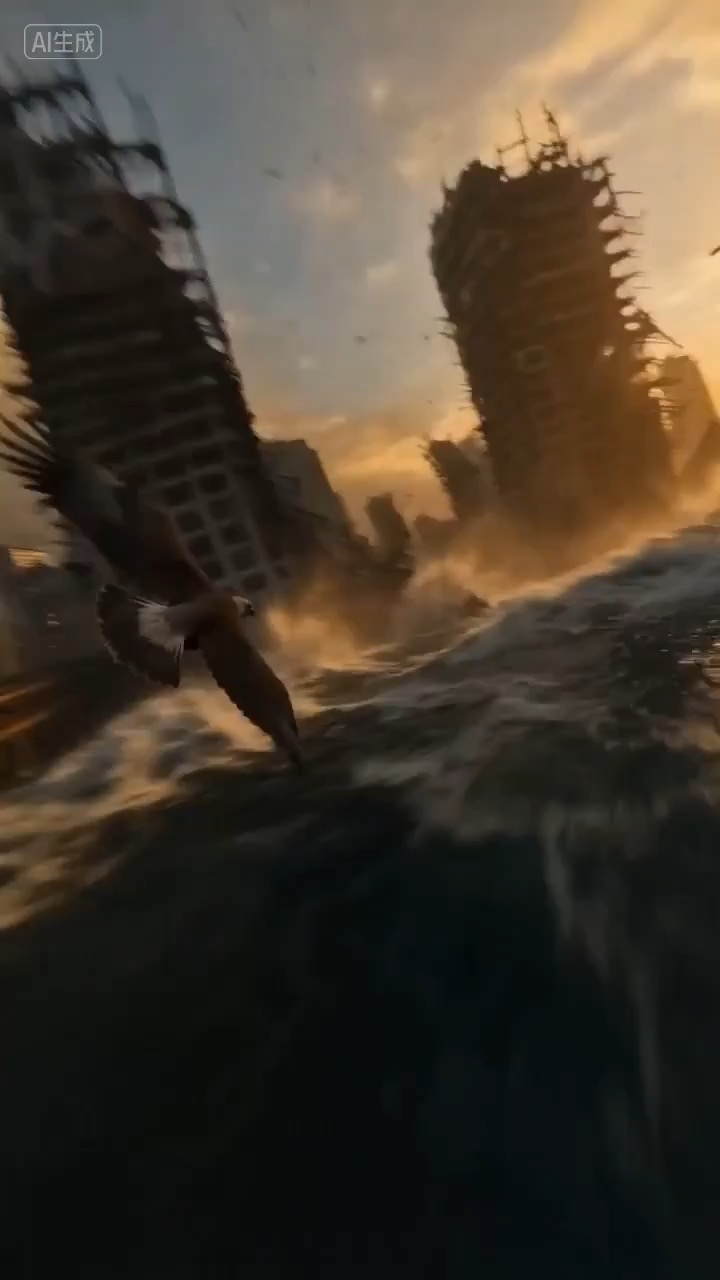
鹰视角废墟逃离飞行视频预览,展示清楚可读的高速滑翔和通向光线的逃离路径。
成片示例以鹰视角贴近废墟滑翔,掠过破碎前景,在风感震动中保持路径清楚,最后冲出到开阔光线。
创建一条可复用视频简报,用于风中山巅上的孤独机器人,强调宽幅电影构图、缓慢运镜、环境尺度、可替换分镜和复核标准。
示例预览
视频提示词
孤独机器人山巅视频简报预览,重点呈现宽幅开场、缓慢镜头路径、环境连续性、可编辑细节和最终主画面。
孤独机器人山巅视频简报,包含宽幅开场、缓慢运镜、环境尺度、运动连续性、主画面收尾和清晰制作约束。
围绕站在云层之上偏远山巅的孤独机器人生成一段 8-10 秒视频简报。把它拆成三个具体段落:开场用宽幅远景交代山峰、机器人剪影、天气和地平线;中段用缓慢推近或环绕镜头揭示机械细节、风、尘土和地貌尺度;结尾落到稳定主画面,方便用于落地页预览、概念短片或社交剪辑。通过受控运镜、一致尺度、清楚地平线和明确视觉规则承接超现实概念,避免随机符号盖过主题。明确节奏、镜头质感、拍摄距离、光线、运动模糊和连续性规则,让输出保持可读。机器人设计、地形、天气、文字和 logo 区域都应可替换。避免真实品牌名、名人引用、固定 IP、不可编辑或不可读招牌、不安全动作、突然瞬移剪辑、尺度不一致、肢体变形,以及与主题无关的额外场景。
使用说明
运行前替换机器人设计、山巅地貌、天气、镜头运动、动作节奏、片长、交付渠道,以及任何可编辑文字或 logo 区域。
提示词 FAQ
替换机器人设计、山巅地貌、天气、镜头运动、动作节奏、片长、交付渠道,以及任何可编辑文字或 logo 区域。
检查运动是否可读、机器人是否连续、镜头是否稳定、地貌尺度是否一致、收尾画面是否可用,以及生成文字、logo 区域或招牌是否需要清理。
可以。保留分镜结构和约束,再根据你在 Rivya 中选择的模型调整细节密度、画幅和片长。
同模态更多提示词