8-10s
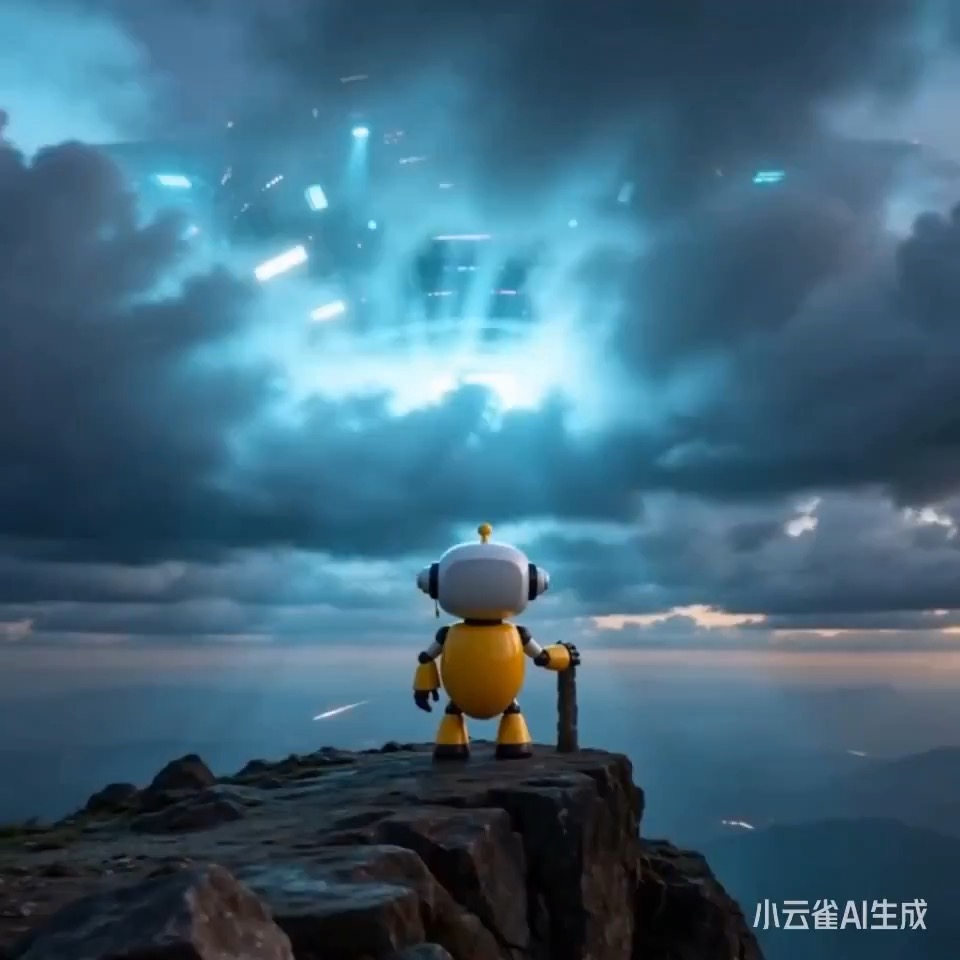
孤独机器人山巅视频预览,展示宽幅山峰、受控运镜、主体连续性、环境尺度和最终主画面。
视频简报:山巅开场 / 机器人揭示 / 缓慢运镜 / 环境连续性 / 主画面收尾 / 质量检查
第一人称鹰视角飞行提示词,用可读的高速镜头穿过废墟、近景障碍和风感震动,最后冲向开阔光线。
示例预览
视频提示词
第一人称鹰视角飞行掠过废墟障碍,保持路径清楚,并在开阔光线中完成收尾。
以鹰视角穿越废墟的第一人称飞行提示词,强调清晰障碍间距、受控风感震动、非血腥危险和开阔光线收尾。
生成一段 8-10 秒第一人称视频,让观众像跟随鹰一起穿越戏剧化废墟景观。开头用快速但清楚的滑翔掠过断裂石块和阴影裂隙,中段贴近拱门、岩壁或残破结构通过,加入受控风感震动,再把飞行路径引向废墟外的开阔光线。危险感只通过环境尺度和障碍距离暗示,不呈现血腥伤害。避免真实灾难地点、尸体、政治符号、随机爆炸、速度模糊到看不清路径、翅膀或爪部变形,以及会丢失逃离方向的镜头。结尾停在地平线稳定、尺度清楚的开阔宽景。
使用说明
替换废墟风格、飞行高度、障碍间距、风感震动、光线方向和最终开阔画面,同时保持路径可读。
提示词 FAQ
运行前替换废墟环境、飞行高度、障碍间距、风感震动、光线方向和最终开阔收尾。
复核飞行路径是否清楚、近景障碍是否保持形状、风感震动是否受控、结尾是否真正打开,以及是否出现需要清理的生成文字或标志。
可以。保留核心结构,再根据你在 Rivya 中选择的模型调整细节密度、画幅和约束。
同模态更多提示词